機器人從「看得見」進一步走向「摸得到」,觸覺感測正成為Physical AI下一階段的重要技術,但大量感測器帶來的配線問題,也開始成為機器人走向量產的工程瓶頸。日本AIST Solutions發表高維感測技術,鎖定機器人皮膚(Robot Skin)感測點增加後造成的配線、重量、斷線及形狀自由度問題。
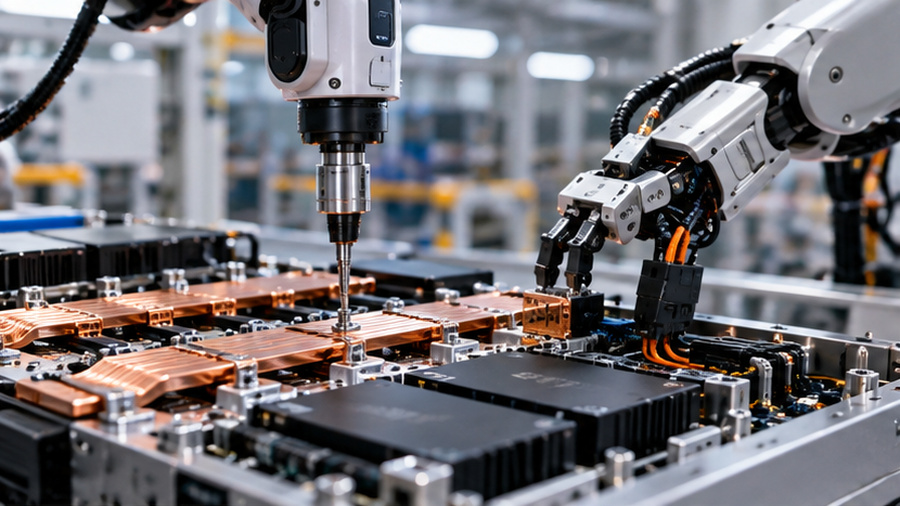
觸覺感測成為Physical AI下一階段的重要技術。現今的機器人皮膚卡在「線太多」,日本高維感測突破觸覺配線瓶頸。
|
在傳統架構下,機器人表面配置的感測點愈多,需要處理的訊號與配線也隨之增加;當觸覺從手指延伸到手掌、手臂,甚至全身,電線、連接器與讀取電路數量可能快速膨脹。AIST提出的方式是利用感測元件製造過程產生的差異,將多個感測器訊號進行調變與重疊,再從較少的配線取得高維度資訊,讓AI直接辨識觸覺訊號。
這項發展顯示,人形與服務型機器人的競爭正由馬達、減速機及關節執行器,進一步向觸覺感測器、柔性PCB、連接器、訊號讀出晶片(Readout IC)與邊緣處理(Edge Processing)延伸。尤其感測點由數十個增加到數百個,甚至更多以後,系統面對的不只是感測器成本,還包括駕馭重量、功耗、故障點與組裝複雜度。
值得注意的是,AIST也將即時處理、晶片化與製造技術列為後續必須面對的重要課題。若觸覺訊號處理能進一步整合至專用IC,機器人皮膚可能從分散式感測器與大量配線,走向「感測陣列+訊號多工+訊號讀出晶片」架構,為感測器、柔性電子、連接器及半導體業者打開新的機器人零組件市場。